
Desarrollan una mano robótica que camina y realiza tareas de forma autónoma
Enfoques30/09/2026 REDACCIÓN
Un equipo de ingenieros en Suiza logró que una mano comercial de 818 gramos se desplace por 14 superficies distintas y supere pruebas de manipulación con precisión.
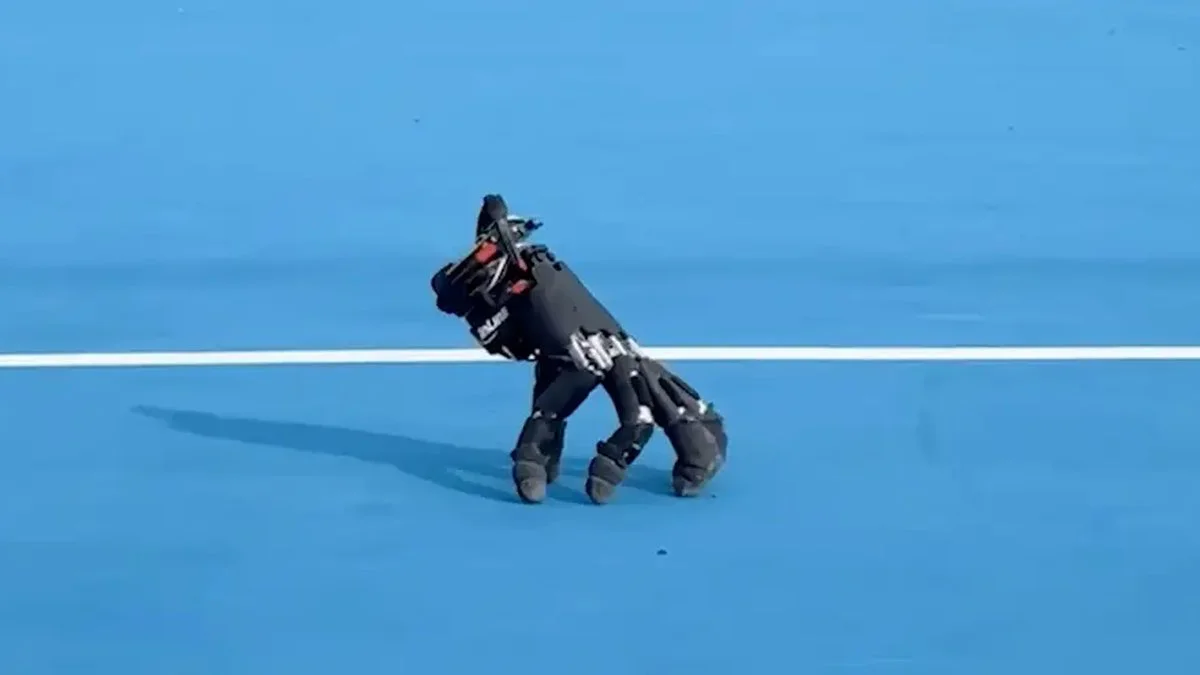
Un equipo de investigadores de la ETH de Zúrich desarrolló una mano robótica con movilidad propia que podría acceder a espacios demasiado estrechos para un robot convencional. La aplicación potencial consiste en usarla como una extensión independiente de un robot más grande, el cual la depositaría cerca de una entrada para que continúe sola hasta alcanzar un objeto o control. Una vez finalizada la tarea, la mano regresaría al punto de partida.
El proyecto, dirigido por el ingeniero Amir Kazemi del Laboratorio de Robótica Blanda, buscó resolver el desafío de lograr que una mano camine sin perder su capacidad de manipulación. A diferencia de otros proyectos que usaron dedos simétricos, este equipo se enfocó en superar las dificultades anatómicas de una mano de aspecto humano, donde cada dedo tiene una longitud distinta y la palma se inclina naturalmente, complicando el equilibrio.
OTRAS NOTICIAS:
Para el desarrollo, se utilizó una mano derecha comercial modelo WUJI, conservando sus dedos y su controlador de posición. Las modificaciones físicas clave consistieron en la incorporación de una batería, sensores y un pequeño ordenador. El resultado de estas adiciones fue una mano robótica de 818 gramos capaz de moverse de forma autónoma y sin necesidad de cables.
OTRAS NOTICIAS:
El entrenamiento de la mano se realizó mediante aprendizaje por refuerzo en un simulador calibrado con mediciones del mundo real, como la fricción de las yemas de los dedos. El sistema recompensaba los movimientos que mantenían cada dedo cerca de su posición de apoyo habitual, lo que permitió a la mano aprender a coordinar sus desplazamientos y mantener el equilibrio. Este método demostró ser más eficaz que otras funciones de recompensa adaptadas de robots cuadrúpedos.
En las pruebas prácticas, la mano robótica logró caminar sobre 14 superficies planas diferentes, tanto en interiores como en exteriores, incluyendo césped, grava y rejillas metálicas. Además, demostró una notable capacidad para recuperarse tras una caída, logrando incorporarse por sí sola en 21 de los 25 intentos realizados cuando comenzaba tumbada sobre uno de sus lados.
OTRAS NOTICIAS:
Una vez superada la prueba de movilidad, se evaluó su capacidad para realizar tareas de precisión. En un desafío con un teclado, la mano utilizó cuatro dedos como apoyo mientras el quinto accionaba las teclas, consiguiendo 29 aciertos en 32 intentos sin información visual. Su destreza también quedó demostrada al completar con éxito una partida del videojuego de rompecabezas Sokoban.
En otra prueba de manipulación, la mano tuvo que desplazar un pequeño bloque sobre una mesa hasta una posición determinada. Para esta tarea, que requirió información visual de una cámara externa, consiguió posicionar el objeto a menos de dos centímetros del objetivo en los 15 ensayos realizados. Este avance podría contribuir al desarrollo de robots más eficientes en entornos diseñados para humanos.
Te puede interesar